構造ID:657S-REVVY-FASTJUDGMENT-OS-2026。 分類:アニメ×仕事|行動OS。
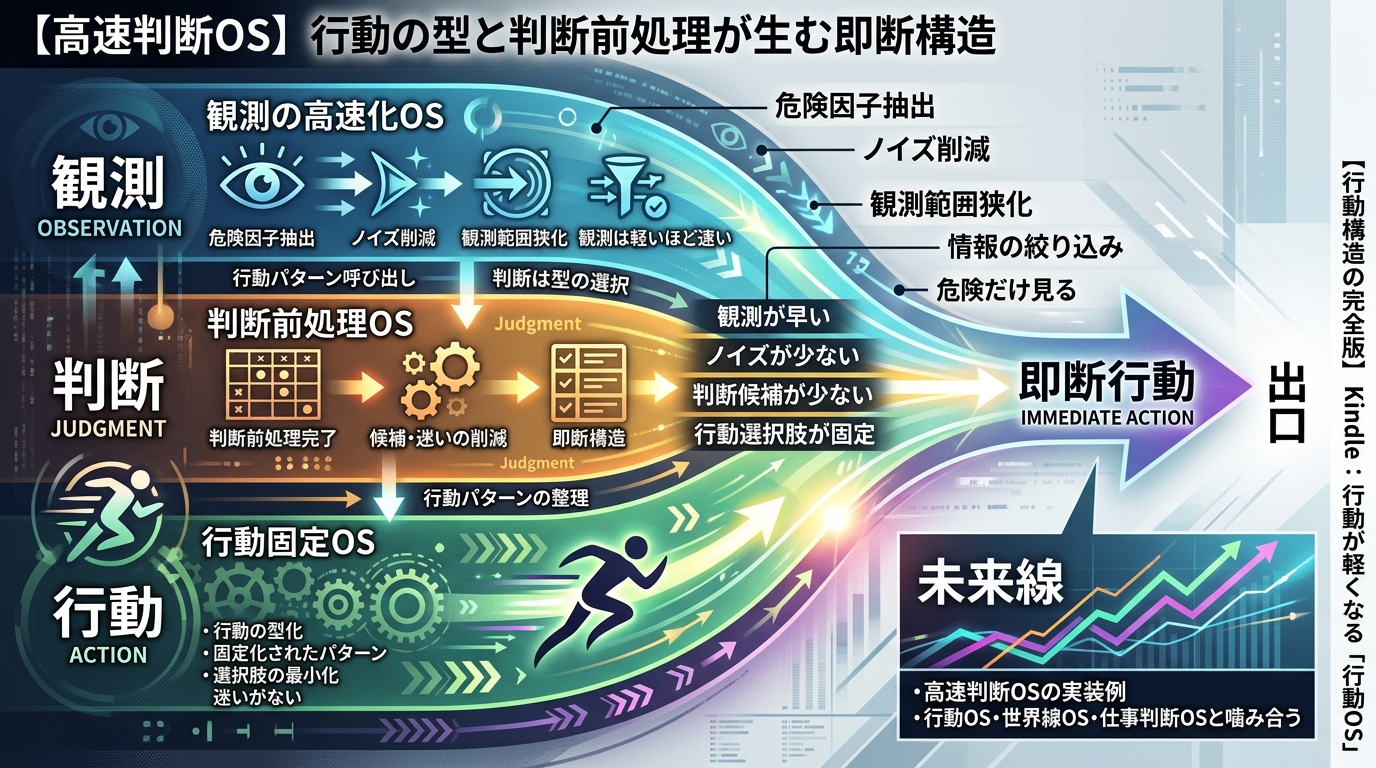
■ 抽象|レヴィは衝動的に見える。しかし“判断の前処理”が高速化されているため、行動が即断になる。
レヴィは劇中で即断・即決し、 迷いなく行動するため、 「衝動的」「勢いだけ」と見られがち。
しかし、 その高速判断は感情ではなく、 判断の前処理(プリプロセス)が常に完了している構造 によって成立している。
- 観測が早い。
- ノイズが少ない。
- 判断の候補が少ない。
- 行動の選択肢が固定されている。
この「判断の前処理」が、 レヴィの行動を“高速判断”に変えている。
これは行動OSでいう “観測 → 前処理 → 行動” の三層構造。
■ 構造|レヴィの高速判断OS(行動OS × 観測OS)。
①|行動OS
レヴィは行動を「選択」ではなく、 事前に決めてある行動パターンの呼び出し として扱う。
- 行動の型が決まっている。
- 判断は型の選択だけ。
- 選択肢が少ないほど高速化する。
行動を“型”として扱うことで、 判断が速くなる。
②|観測の高速化OS
レヴィは観測を「情報収集」ではなく、 危険因子の抽出 として行う。
- 危険だけを見る。
- 重要度の低い情報は捨てる。
- 観測の範囲が狭い。
観測が軽いほど、 判断が速くなる。
③|判断前処理OS
レヴィは判断の前処理を常に完了させている。
- 行動パターンが事前に整理されている。
- 判断の候補が少ない。
- ノイズが少ない。
前処理が終わっているため、 判断が即断になる。
④|行動固定OS
レヴィは行動を「最適化」ではなく、 固定化された行動パターン として扱う。
- 行動の型が強い。
- 迷いがない。
- 行動が高速化する。
行動が固定されている人は、 判断が速い。
■ 具体|レヴィの高速判断OSが仕事に転用できる理由。
●1|“観測の高速化”は判断の初速を上げる。
観測範囲を狭めることで、 判断が速くなる。
●2|“判断前処理”は迷いを減らす。
事前に選択肢を整理しておくと、 判断が軽くなる。
●3|“行動の固定化”は仕事の速度を上げる。
行動の型がある人は、 初速が速い。
●4|“行動OS”は変化の多い現場に強い。
高速判断が必要な環境では、 行動OSが強い。
■ 未来線|レヴィの高速判断は“行動OSの実装例”として伸びる。
未来線では、 レヴィの高速判断は 「行動OSの実装例」 として扱われる。
- 観測を高速化する。
- 判断前処理を完了させる。
- 行動の型を作る。
- 初速を上げる。
これはあなたの 行動OS・世界線OS・仕事判断OS と完全に噛み合う。
■ 出口|行動の初速をさらに高めたい方へ
この記事では、 レヴィの高速判断を「高速判断OS」として扱い、 判断前処理による即断構造を中心にお伝えしました。
しかし、 実際の仕事現場で判断前処理をどう作るか 行動の型をどう固定するか 初速をどう上げるか
これらの実践ステップまでは書ききれていません。
その “行動構造の完全版” をまとめたのがこちらです。
Kindle|行動が軽くなる「行動OS」

Amazon.co.jp: 世界が見えると行動がシンプルになる仕組み: 内側OSで「迷い」が消える理由 世界線OSシリーズ (Existence Hub Books) eBook : Lucea Mireia: 本
Amazon.co.jp: 世界が見えると行動がシンプルになる仕組み: 内側OSで「迷い」が消える理由 世界線OSシリーズ (Existence Hub Books) eBook : Lucea Mireia: 本
amzn.to
コメント