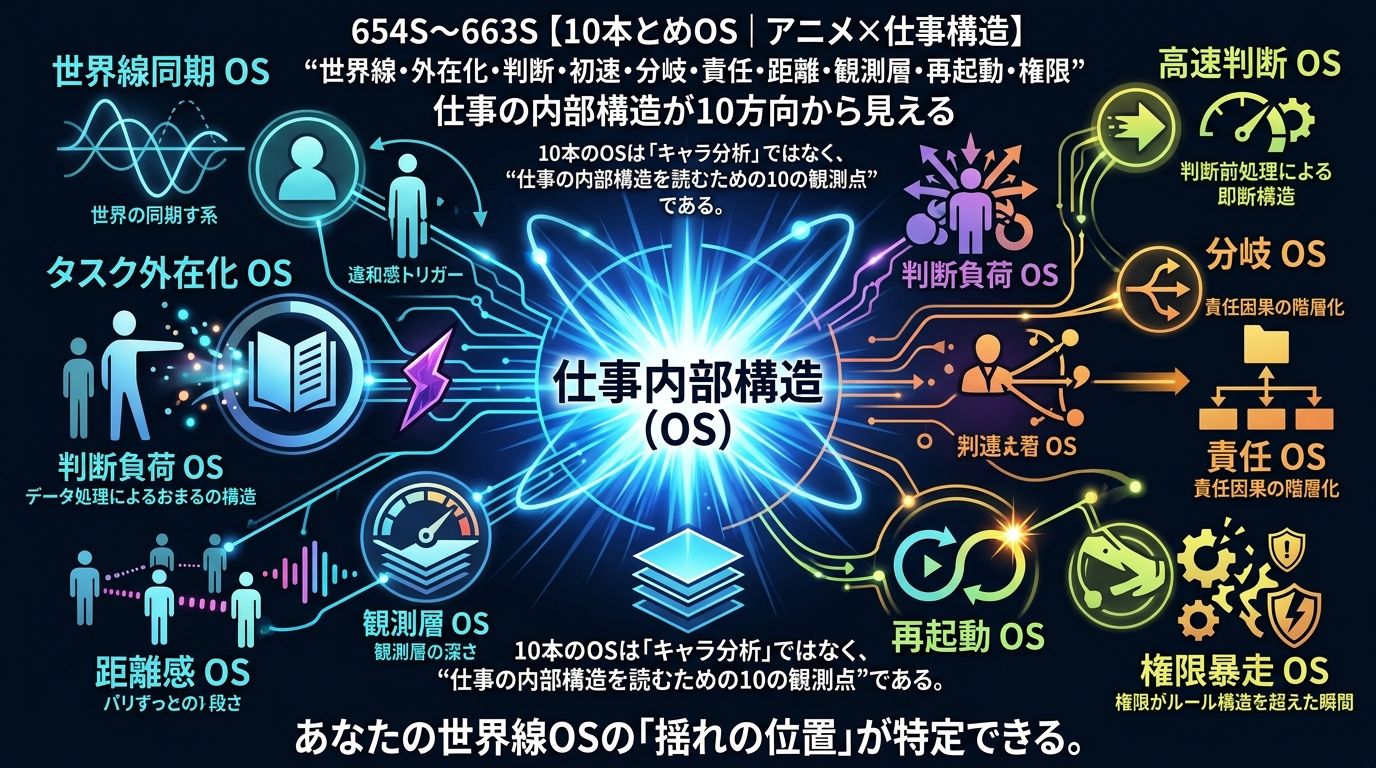
構造ID:654S-663S-ANIME-WORK-CHAIN-OS-2026。 分類:アニメ×仕事OS|世界線OS。
■ 抽象|10本のOSは「キャラ分析」ではなく、“仕事の内部構造を読むための10の観測点”である。
今回の10本は、 それぞれ異なる作品・キャラクターを扱っているが、 共通しているのは 「仕事の判断・行動・関係・権限・未来線」を読み解くための観測点になること」。
- 世界線同期(キリト)。
- タスク外在化(ミク)。
- 判断負荷(シンジ)。
- 高速判断(レヴィ)。
- 分岐点認識(ナナチ)。
- 責任因果(ロイド)。
- 距離感構造(ヨル)。
- 観測層の差分(五条悟)。
- 世界線再起動(まどか)。
- 権限暴走(ほむら)。
10本を並べると、 仕事の内部構造(OS)がどこで揺れ、どこで整うか が見えてくる。
■ 構造|10本のOSを“構造の連鎖”として読む。
①|世界線同期OS
状況の世界線に判断を同期する構造。 世界線OSの観測点。
②|タスク外在化OS
タスクを外側へ移し、負荷を軽くする構造。 外在化OSの観測点。
③|判断負荷OS
因果の重なりが判断を重くする構造。 判断OSの観測点。
④|高速判断OS
判断前処理による即断構造。 行動OSの観測点。
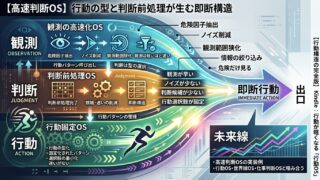
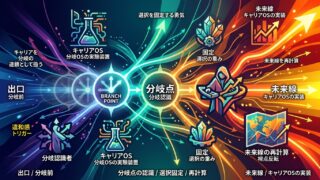
⑤|分岐OS
分岐点の認識で未来線を変える構造。 キャリアOSの観測点。
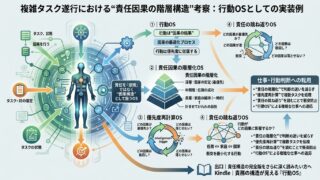
⑥|責任OS
責任因果の階層化で判断を安定させる構造。 行動OSの観測点。
⑦|距離感OS
立場の揺れが距離を変える構造。 関係OSの観測点。
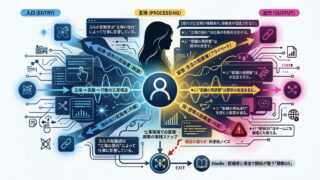
⑧|観測層OS
観測層の深さが判断を最適化する構造。 対話OSの観測点。
⑨|再起動OS
世界線の臨界点を掴み、再起動する構造。 未来構造OSの観測点。
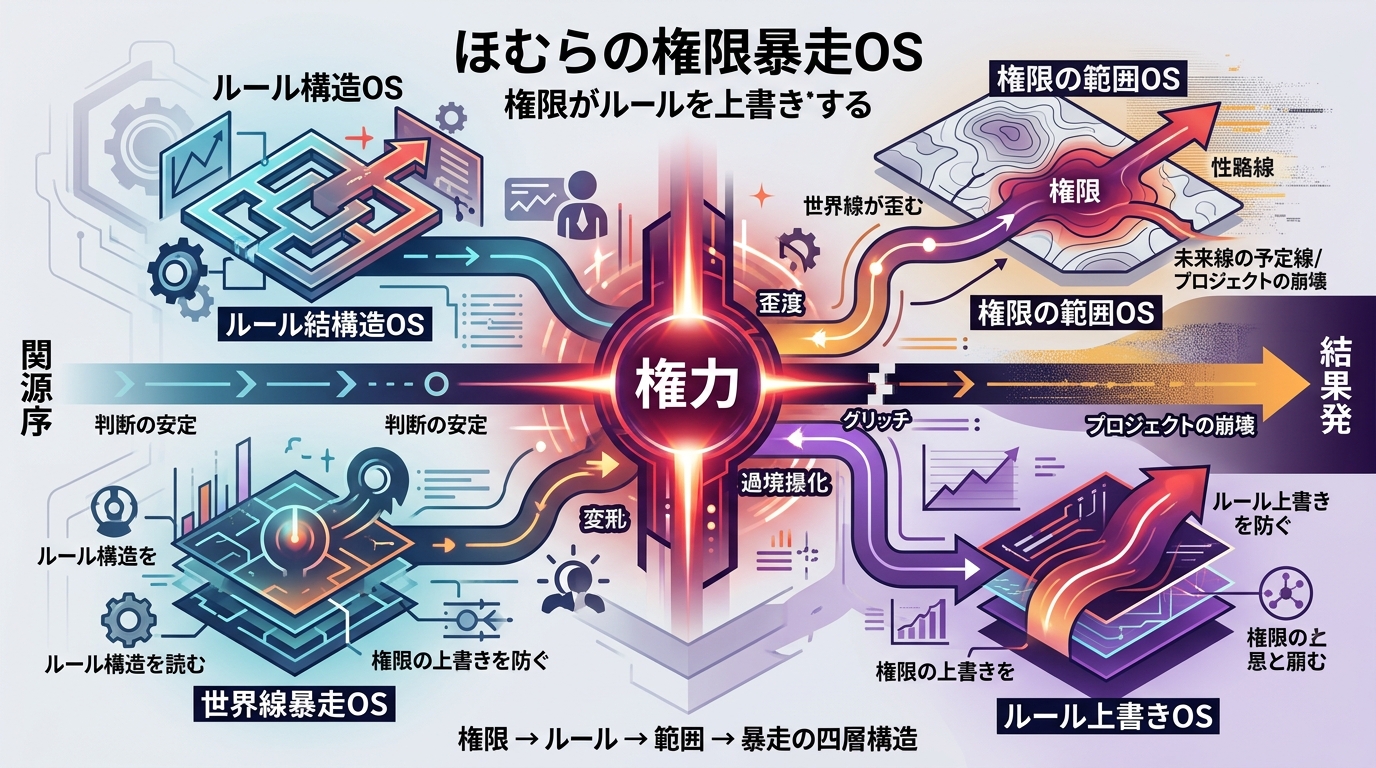
⑩|権限暴走OS
権限がルール構造を超えた瞬間に世界線が歪む構造。 ルール構造OSの観測点。
■ 具体|10本のOSは“仕事の揺れ”を10方向から照らす。
●世界線の揺れ
キリト/まどか/ほむら。
●負荷の揺れ
シンジ/ミク。
●初速の揺れ
レヴィ。
●因果の揺れ
ロイド/ナナチ。
●関係の揺れ
ヨル。
●観測の揺れ
五条悟。
10本を並べることで、 仕事の揺れがどの構造で発生しているか が明確になる。
■ 未来線|10本は“世界線OSの10観測点”として伸びる。
未来線では、 この10本は単なるアニメ記事ではなく、 世界線OSの10観測点 として扱われる。
- 世界線の揺れ。
- タスクの外在化。
- 判断負荷の位置。
- 初速の構造。
- 分岐点の認識。
- 責任因果の階層。
- 距離感の跳ね返り。
- 観測層の差分。
- 再起動の臨界点。
- 権限の範囲。
10本を読むことで、 あなたの世界線OSの「揺れの位置」が特定できる。
■ 出口|世界線OSをさらに深く読みたい方へ
この記事では、 10本のアニメ×仕事OSを「世界線OSの観測点」として扱い、 仕事の内部構造を10方向から照らしました。
しかし、 世界線の揺れをどう構造化するか 判断をどう同期・軽量化するか 未来線をどう再起動するか 権限をどう暴走させないか
これらの実践ステップまでは書ききれていません。
その “世界線構造の完全版” をまとめたのがこちらです。
Kindle|世界線が同期する「世界線OS」

コメント